Project
grANT canyon
teleoperiertes Formicarium

Projektbeschreibung
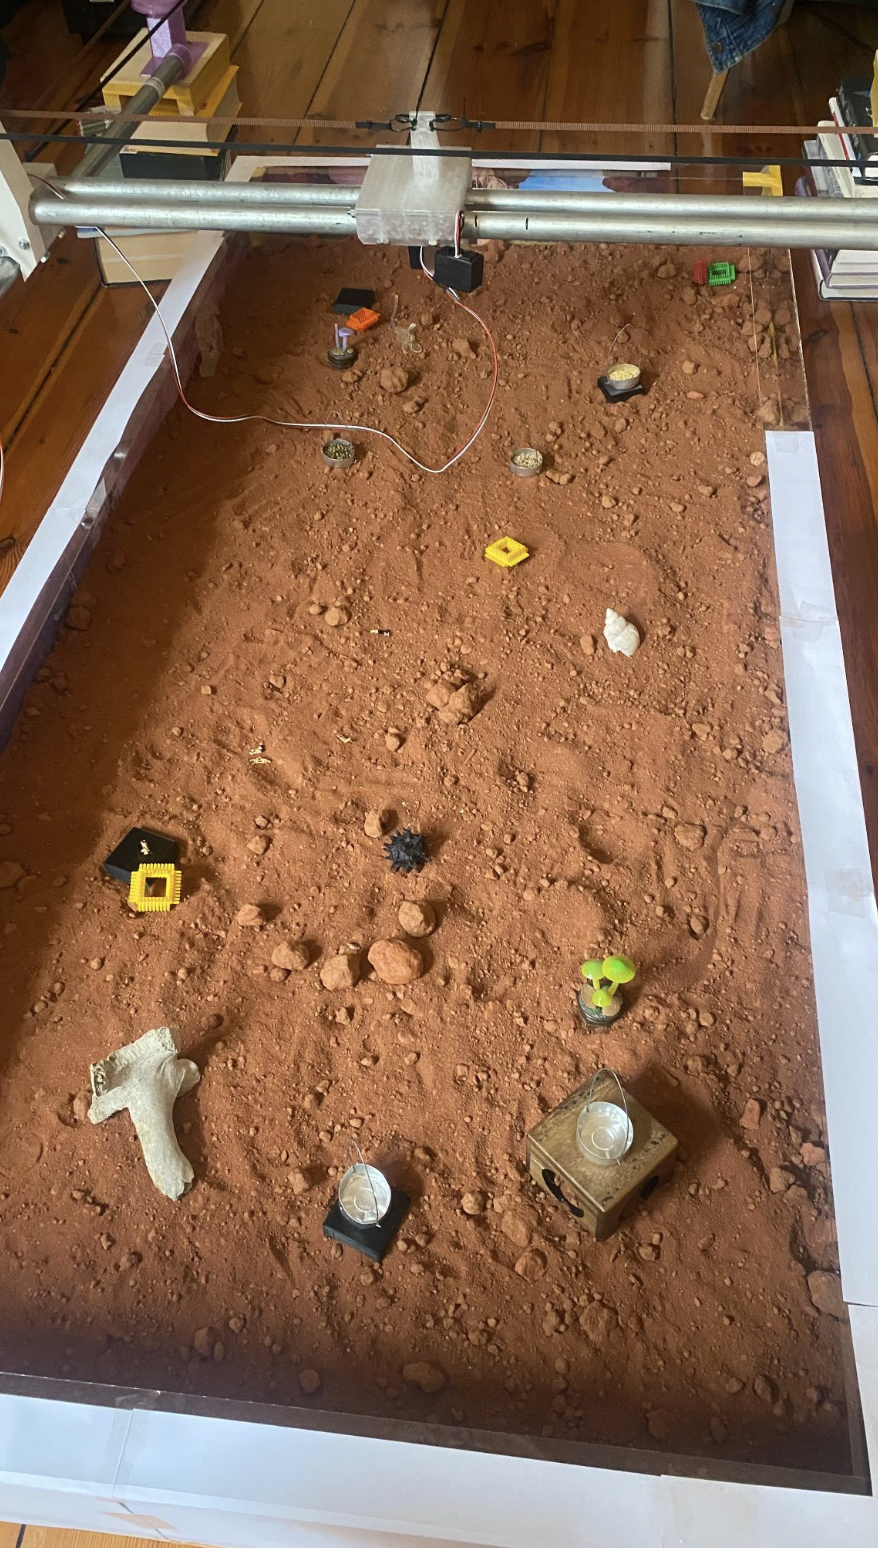
Für die Ausstellung des Projekts in Linz wurde ein teleoperierter Formicarium-Rover entwickelt, der Besucher:innen einen räumlich vermittelten Zugang zur Lebenswelt der Ameisen ermöglicht. Aus tierethischer Perspektive sollte dadurch vermieden werden, die Kolonie für die Ausstellung zu transportieren oder sie dauerhaft unmittelbarer menschlicher Nähe, Lärm und wechselnden Umgebungsbedingungen auszusetzen. Stattdessen konnten Besucher:innen das Formicarium aus der Ferne über eine bewegliche Kamera beobachten und mithilfe eines Gaming-Controllers steuern.
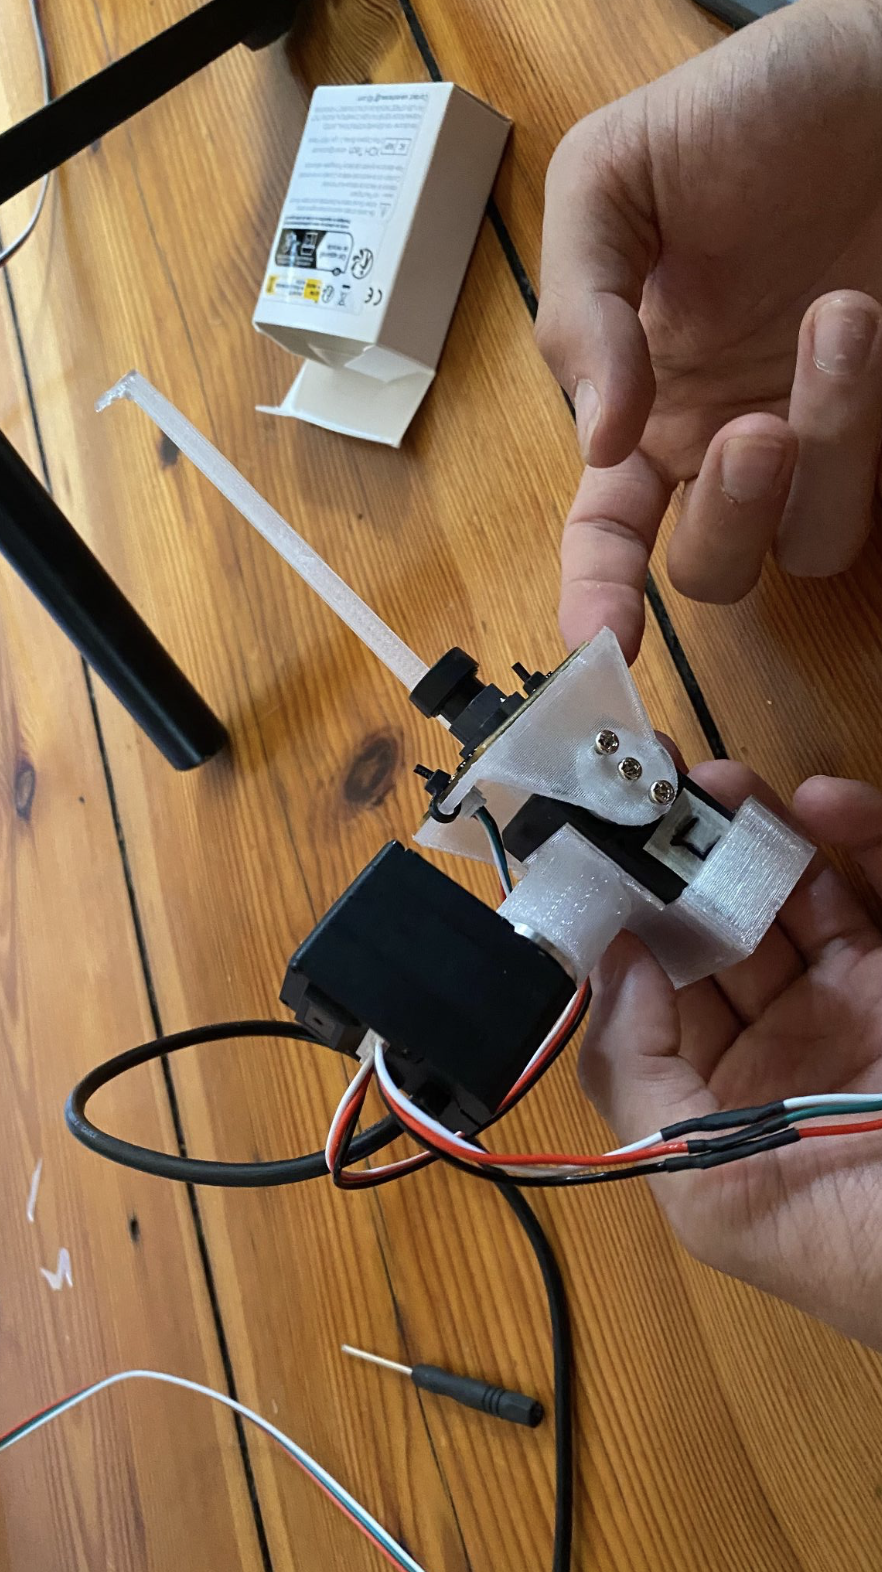
Die Kamera bewegt sich über ein Schienensystem oberhalb des Formicariums und ist mit einem kleinen Haken ausgestattet. Damit lassen sich Behälter transportieren und umkippen, in denen sich Samen für die Ameisen befinden. Das primäre Ziel besteht jedoch nicht im Füttern, sondern darin, die Umgebung aus einer angenäherten Perspektive und mit einer an Ameisen orientierten Bewegungsgeschwindigkeit zu erkunden. Bewegungsradius und Geschwindigkeit sind technisch begrenzt, sodass Kamera und Haken das Formicarium nicht berühren und keine stressauslösenden Geräusche oder Vibrationen verursachen.
Eine zentrale Herausforderung bildet die Teleoperationslatenz von etwa ein bis zwei Sekunden. Die Nutzer:innen müssen ihre Bewegungen deshalb vorausschauend planen und anhand des Kamerabildes kontinuierlich korrigieren. Erste Beobachtungen während der Ausstellung zeigen, dass sich Besucher:innen schnell an diese verzögerte Steuerung gewöhnen und teilweise zehn bis zwanzig Minuten in die visuell und körperlich vermittelte Erkundung des Formicariums vertiefen. Der Rover bildet damit ein tierethisch sensibles Remote-Interface, in dem Wahrnehmung, Verzögerung, Kontrolle und verantwortliches Eingreifen unmittelbar erfahrbar werden.
1 / 2
Relationships
- Exhibited at Ars Electronica Festival 2025
- Related to Artificial ants and ethical entanglements